
Robostral Navigateとは?Mistral初のロボティクスモデル|単眼カメラ8B・R2R-CE 79.4%の正体・物理AI参入の意味【2026年11月最新】
この記事のポイント
Robostral NavigateはMistral AI初のロボティクスモデルで、カメラ1台と言葉の指示でロボットを移動させる8Bの視覚言語モデルです。79.4%と76.6%・77.4%の違い、3層の仕組み、実機評価の有無、重み・API・料金の提供状況を公式発表と技術レポートをもとに整理します。
Robostral Navigateは、Mistral AIが2026年7月8日に発表した同社初のロボティクス向けモデルで、RGBカメラ1台の映像と言葉の指示からロボットの次の移動先を決める8B(80億パラメータ)の視覚言語モデルです。よく引用される「R2R-CE 79.4%」は学習時に見た環境(val-seen)の成功率で、未知環境(val-unseen)の成功率は公式発表ページが76.6%、技術レポートが77.4%と記載しています。
2026年11月7日時点で、重み・API・料金はいずれも公表されていません。一般の開発者が試せる状態ではなく、公式の窓口は問い合わせのみです。
この記事で整理する内容は次のとおりです。
- 入出力の仕組みと、モータ指令までをつなぐ3層構成
- 79.4%・76.6%・77.4%の違いと、R2R-CEが測っているもの
- 技術レポートで公開された比較相手の具体名と数値
- 学習手法(シミュレーションのみ・プレフィックスキャッシング・CISPO)
- できないこと・制約(物体操作は対象外、実機の成功率は非公表)
- 2026年11月時点の提供状況と、問い合わせるときの確認項目
- Gemini Robotics 2 / GR00T / π0.7 / Helix 02 との担当範囲の違い
対象読者: ロボティクス・自律移動の開発者、フィジカルAIの動向を追う技術者・投資家、物流や製造の現場で自律搬送ロボットの導入を検討している方。
Robostral Navigateの要点
項目 | 内容(2026年11月7日時点) |
|---|---|
開発元 | Mistral AI(フランス・パリ) |
発表日 | 2026年7月8日(技術レポートは7月22日に初版、7月31日にv3) |
モデル規模 | 8B(80億パラメータ)のVLM(Vision-Language Model) |
担当領域 | ナビゲーション(移動)。物を掴む操作は対象外 |
入力 | 単一のRGBカメラ映像の履歴、自然言語の指示 |
入力に使わないもの | LiDAR / 深度センサー / 複数カメラ / 事前地図 |
性能(R2R-CE) | val-seen 79.4%、val-unseen 76.6%(公式)/ 77.4%(技術レポート) |
性能(RxR-CE) | val-unseen 75.1%(技術レポートのみに記載) |
学習 | シミュレーションのみ。約240万軌跡 / 35万シーン |
実機 | Galaxea R1 と Hiwonder JetAuto に搭載。公開されているのは動作デモのみで、成功率の数値はない |
対応ロボット | 公式は車輪型・脚型・飛行型で動くと説明 |
提供形態 | 未公開。重み・API・料金いずれも公表なし。公式の窓口は問い合わせのみ |
読み違えやすい点は次のとおりです。
- 物を扱うモデルではなく、移動を決めるモデルです。 ヒューマノイドの全身制御や物体操作を担う他社モデルとは、解いている問題が違います。
- 発表時の数値には条件があります。 ベンチマークはシミュレーション上の評価で、ウェイポイント間の移動にはシミュレータの経路探索を使っています。実機の構成で測った数値ではありません。
- 今すぐ試せるものではありません。 Hugging Faceにモデルはなく、Mistralの公式ドキュメントのモデル一覧にも載っていません。発表から4か月たった時点でも続報は確認できていません。
Robostral Navigateとは?カメラ1台と言葉だけで動くナビゲーションモデル

出典: Mistral AI 公式「Robostral Navigate」
Robostral Navigateは、Mistral AIが「our first model built for embodied navigation」と紹介する、ロボットの移動専用モデルです。公式ページは、ナビゲーションを「汎用ロボティクスの基礎となる能力(a foundational capability for general-purpose robotics)」と位置づけています。
ベースは公開モデルの流用ではなく、Mistral社内の「グラウンディング特化VLM」です。公式の説明では、指差し(pointing)・数え上げ(counting)・物体の位置特定(object localization)に特化させたモデルとされています。画像の中の「どこ」を指すかが得意なモデルを、ロボットの移動に転用した形です。このベースモデルの名前は公表されていません。
開発元については Mistral AIとは で、同社の最新の言語モデルについては Mistral Large 4とは で整理しています。
フィジカルAIの領域での位置づけ
フィジカルAI(Physical AI)とは、テキストを生成するAIとは違い、ロボット・車両・工場設備のように現実世界で動くシステムを制御するためのAIを指します。Robostral Navigateは、Mistralがこの領域で出した最初のロボット向けモデルです。公式は「統合された身体性エージェントへの最初の一歩にすぎない(only the first step toward a unified embodied agent)」と書いています。
領域全体の見取り図は NVIDIA Cosmos 3とは や Noetraとは が参考になります。生成AI全般の基礎は 生成AIとは、自律的に行動するAIの枠組みは AIエージェントとは で扱っています。
何ができるのか?入力・出力の仕組み
Robostral Navigateの仕事は、今のカメラ映像と言葉の指示から、次に向かう地点を出力することです。出力はそのままモータを動かすわけではなく、下位の2層を通して機体の動きに変換されます。
入力はたった2つ
- 単一のRGBカメラ画像(フロントカメラ1台)の履歴
- 平易な自然言語の指示
公式が挙げている指示の例は次のとおりです。
"Leave the lobby, walk through the corridor, enter the supply room, and stop to face the second shelf."
(ロビーを出て、廊下を通り、備品室に入り、2番目の棚に向かって止まる)
使わないもの
モデルの入力に、LiDAR・深度センサー・複数カメラ・事前に作った地図は含まれません。Hacker Newsでは、Mistralのロボティクスチームに所属すると名乗る投稿者が「map-lessであり、入力はテキストのプロンプトとフロントカメラのRGB画像だけ」と書いています。
ただし、これはモデルの入力の話です。ベンチマークの評価条件は別で、ウェイポイント間の移動にシミュレータの経路探索を使っています。
出力は2つのモードと停止
モード | 内容 | 使われる場面 |
|---|---|---|
ポインティング(優先) | 現在の画像上で、見えている中で最も遠いウェイポイントの画像座標と、到着時の向きを出力 | 目標が視野内にあるとき |
メトリック変位(フォールバック) | 現在のフレームを基準にした移動量と回転量を出力 | 目標が視野外のとき(振り返る必要があるときなど) |
STOP | 停止を出力 | タスクを終えたとき |
メトリック変位の公式例は「前へ2m、左へ1.5m、左に25度旋回」です。技術レポートによると、学習データのうち目標が見えないケースは約10%です。
モータ指令までをつなぐ3層構成
技術レポートで、出力を機体の動きに変える構成が公開されました。周期の違う3つの層で動きます。
層 | モデル | 周期 | 役割 |
|---|---|---|---|
上位 | Robostral Navigate(8B VLM) | 0.5Hz(2秒に1回) | 指示を理解し、ウェイポイントを出す |
中位 | 拡散ポリシー(約1.21億パラメータ) | 10Hz | ウェイポイント、ロボットの身長と半径、画像から、次の1秒ぶんの軌道を出す |
下位 | 機体ごとのモーショントラッキング制御 | 100Hz | 軌道をモータ指令に変える |
VLMの推論には時間がかかるため、画像のずれは中位の拡散ポリシー側で吸収する設計です。機体ごとに作るのは下位の制御で、実機デモでは2機種に同じVLMと拡散ポリシーの重みを載せています。
導入を考える側から見ると、下位の制御と安全装置は機体側の仕事として残ります。拡散ポリシーがMistralから提供されるのかどうかも公表されていません。
R2R-CE「79.4%」の正体:val-seen と val-unseen を混同してはいけない
出典: Mistral AI 公式「Robostral Navigate」
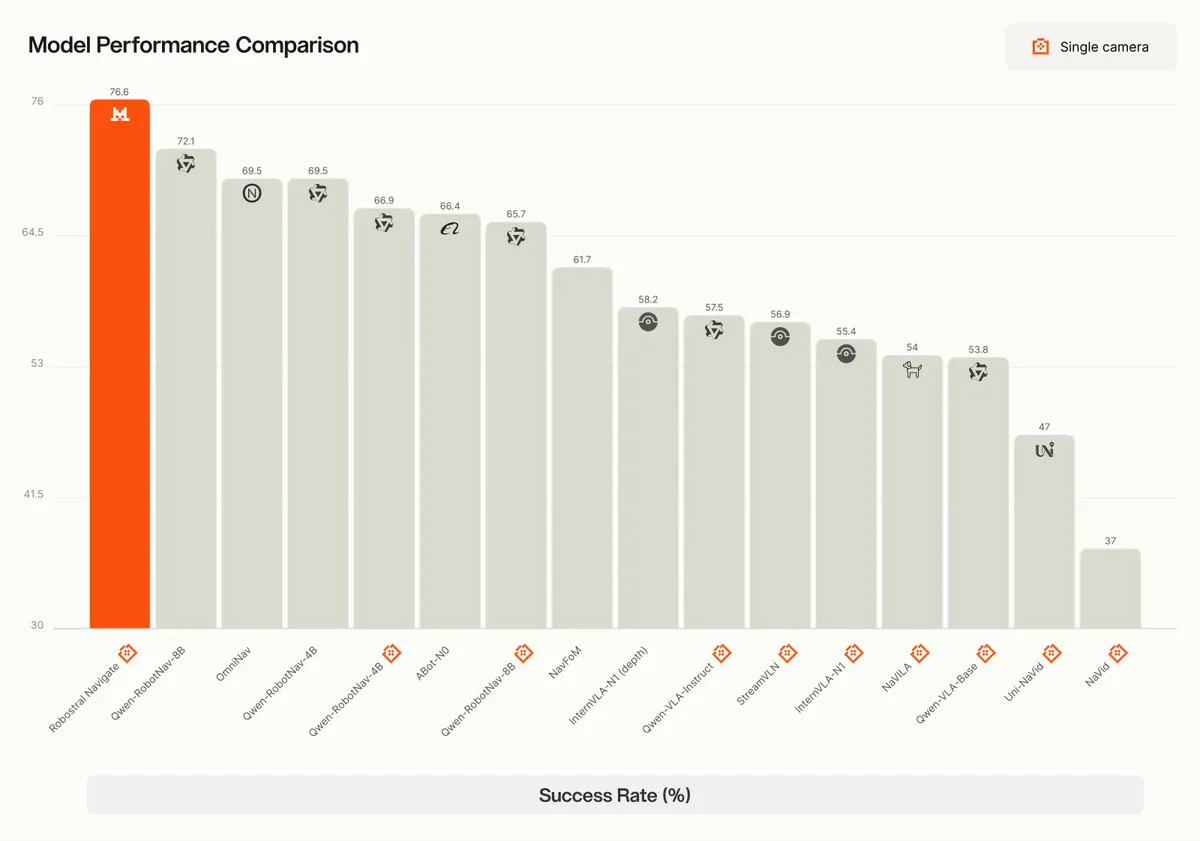
79.4%は学習時に見た環境での成功率で、Mistralが他社を上回ったと主張している数値ではありません。比較に使われているのは未知環境の値で、さらにその値が公式ページと技術レポートで違っています。
R2R-CEとは何を測るベンチマークか
R2R-CEは Room-to-Room in Continuous Environments の略です。自然言語の指示に従って屋内を移動できるかを評価する標準ベンチマークで、離散的な視点間をワープする従来の設定と違い、連続した空間を移動します。
評価はシミュレータ(Habitat)上の写実的な屋内環境で行われます。技術レポートでは、ゴールから3m以内で止まれば成功と数えています。
もう1つの RxR-CE は、より長く詳しい指示を使う同系統のベンチマークです。技術レポートの結果は英語の指示のみのものです。
79.4% と 76.6%・77.4% の違い
資料ごとの数値を並べると次のようになります。
資料 | val-seen(学習時に見た環境) | val-unseen(未知環境) | 単眼の最高値との差 | 深度・複数カメラの最高値との差 |
|---|---|---|---|---|
公式発表ページ | 79.4% | 76.6% | +9.7ポイント | +4.5ポイント |
技術レポート(arXiv v3) | 79.4% | 77.4% | +10.5ポイント | +5.3ポイント |
どちらの差も、比較相手の66.9%(単眼)と72.1%(深度・複数カメラ)から計算した値と一致します。つまり、ずれているのはRobostral側の値だけです。Mistralはこの違いの理由を説明しておらず、公式ページは2026年10月7日の更新後も76.6%のままです。どちらかが誤りとは断定できないので、引用するときは資料名を添えるのが安全です。
「R2R-CEで79.4%を達成しSOTA」という表現は不正確です。SOTAは最高水準を指す言葉ですが、79.4%は学習時に見た環境でのスコアで、未知環境への汎化を示す値ではありません。海外メディアにはスプリットを書かずに「最大79.4%」と報じた例もあります。性能を語るときに使うのは未知環境の76.6%または77.4%です。
その他の指標は技術レポートの表に載っています。R2R-CEのval-unseenで、経路の効率を示すSPLは74.2%、Oracle Success(OS)は81.3%、ゴールまでの誤差(NE)は3.20mです。
76.6%・77.4%はどのくらいすごいのか
R2R-CEでは、公開された比較相手のすべてを上回っています。一方、RxR-CEの成功率では、深度センサーを使う上位モデルに届いていません。技術レポートの表から主なモデルを抜き出すと次のとおりです(すべてval-unseen)。
入力 | モデル | R2R-CE 成功率 | R2R-CE SPL | RxR-CE 成功率 | RxR-CE SPL |
|---|---|---|---|---|---|
単眼RGB | NaVILA | 54.0% | 49.0% | 49.3% | 44.0% |
単眼RGB | StreamVLN | 56.9% | 51.9% | 52.9% | 46.0% |
単眼RGB | Qwen-RobotNav-8B | 65.7% | 59.6% | 73.4% | 63.5% |
単眼RGB | Qwen-RobotNav-4B | 66.9% | 60.5% | 71.3% | 61.5% |
深度・複数カメラなど | OmniNav | 69.5% | 66.1% | 73.6% | 62.0% |
深度・複数カメラなど | Qwen-RobotNav-4B | 69.5% | 63.6% | 75.2% | 65.0% |
深度・複数カメラなど | Qwen-RobotNav-8B | 72.1% | 66.6% | 76.5% | 65.7% |
単眼RGB | Robostral Navigate | 77.4% | 74.2% | 75.1% | 68.7% |
カメラ1台で深度ありのモデルをR2R-CEの成功率で5.3ポイント上回った点は、大きな前進です。RxR-CEでも単眼の中では最高で、SPLとNE(3.47m)は表の中で一番良い値です。ただし成功率は、深度ありのQwen-RobotNav-8B(76.5%)と4B(75.2%)を下回ります。「すべての指標で最高」とは言えません。
評価条件に残る注意点
ベンチマークの数値を読むときは、次の3点を分けて考える必要があります。
- 経路探索はシミュレータが担当している: 技術レポートは「評価ではHabitatのpathfinderを使う」と書いています。予測したウェイポイントの間を移動する部分はシミュレータの機能です。つまり数値で測られているのはVLMのウェイポイント予測で、拡散ポリシーと機体制御を含む実機の構成ではありません。
- 「地図なしで77.4%」は言い過ぎになり得る: Habitatの経路探索は、一般的にシーンの移動可能領域のデータを参照します。モデルの入力に地図がないことは確かですが、評価全体が地図に近い情報なしで動いたとは読めません。
- 比較の公平性は確認できない: 比較相手が同じ経路探索の条件で評価されたかは明記されていません。シードごとのばらつきや信頼区間も載っていません。
学習手法:実世界データを一切使わずにここまで来た

Robostral Navigateは、シミュレーションの中だけで学習しています。実機を動かしてデータを集めるコストは、ロボティクスの大きな制約です。それを避けた点が技術的な主張の中心で、同時に一番の疑問点でもあります。
要素 | 内容 |
|---|---|
学習環境 | シミュレーションのみ(Habitat系) |
データ規模 | 約240万軌跡 / 35万シーン。オフィス・住宅・商業施設・屋外を含む |
機体の条件 | 身長0.4〜1.8m、半径0.15〜0.45m、カメラの高さは身長の70〜100%、ピッチ0〜25度でランダム化 |
プレフィックスキャッシング | 1エピソードを1つの系列にまとめ、木構造のアテンションマスクで学習トークンを22分の1に削減 |
強化学習 | 教師あり学習(SFT)の後、オンライン強化学習(RL)「CISPO」を適用。SFTで失敗した難しいタスク3.5万件で学習 |
発表当初の報道にある「約40万軌跡・6,000シーン」は、現在の公式ページと技術レポートの数値とは違います。
プレフィックスキャッシングについて、公式は「数か月かかる学習を数日で終えられる」と説明しています。ナビゲーションは1軌跡が長いステップの列になるので、時刻ごとに別々に処理すると、同じ履歴を何度も計算することになります。木構造のマスクは、この重複をなくしつつ、過去の正解の行動をモデルが「写す」ことも防ぎます。
強化学習は、教師データの模倣では身につかない、失敗からの立て直しや探索の行動を学ばせるためのものです。改善幅は資料によって次のように違います。
資料 | ベンチマーク | RL前 → RL後 | 改善幅 |
|---|---|---|---|
公式発表ページ | 記載なし | 記載なし | +3.2% |
技術レポート | R2R-CE val-unseen | 73.40% → 77.43% | +4.03ポイント |
技術レポート | R2R-CE val-seen | 75.96% → 79.43% | +3.47ポイント |
技術レポート | RxR-CE val-unseen | 71.2% → 75.1% | +3.9ポイント |
シミュレーションで通用した動きが実環境でも再現するか(sim2realギャップ)は、公表データだけでは判断できません。Mistralは「さらなる学習と実験で、この数値は上がり続けると確信している」と書いています。
Robostral Navigateの強み
強みは、センサー構成の単純さ、8Bという規模の小ささ、地図の準備が要らない設計、機体を選ばない設計の4つです。いずれも現時点では公式の主張と技術レポートの範囲の話で、実機の数値による裏づけはありません。
1. センサーを減らすと部品コストと故障点が減る
一般に、LiDARは高価で、深度カメラは環境光や透明・鏡面の物体に弱く、複数カメラは配線とキャリブレーションの手間を増やします。カメラ1台で済めば、センサーの部品代と故障箇所は減ります。自律搬送ロボットのように台数が増えるほど費用が積み上がる用途では、この差が大きくなります。
ただし、8BのVLMを動かす計算資源は別に必要です。必要なハードウェアが公表されていないので、ロボット1台あたりの総額が下がるかどうかは、まだ判断できません。
2. 8Bという小ささ
8Bはフロンティア級のモデルと比べると小さく、VLMの動作も2秒に1回です。機体上で動かせるかについては、Hacker Newsでも「十分オンデバイスで動かせる」という声と「多くのロボット掃除機では直接は動かせない」という声に分かれています。公式はオンデバイス動作の可否を明らかにしていません。
3. 事前地図が要らない
SLAMで地図を作り、環境が変わるたびに更新する運用をなくせる設計です。初めて入る建物でも、言葉の指示だけで動かすことを想定しています。公式ページには、人や障害物のある稼働中のオフィスを、長い指示ルートで走行する動画があります。
4. ハードウェア非依存とされる
公式は車輪型・脚型・飛行型で動き、ロボットの大きさやカメラの内部パラメータの違いにも対応すると説明しています。技術レポートの要旨では、再キャリブレーションなしで展開できるとされています。実機デモは Galaxea R1 と Hiwonder JetAuto という大きく違う2機種で、同じ重みを使って行われました。
できないこと・制約:ここを読まずに導入判断してはいけない
公式ページは、制約についてほとんど触れていません。次の表は、公式発表と技術レポートの記述、および記載がない項目から整理したものです。
制約 | 内容 |
|---|---|
マニピュレーション不可 | 移動専用モデル。物を掴む・操作する能力は対象外 |
ベンチマークはシミュレーション | R2R-CE / RxR-CEはHabitat上の屋内環境。経路探索にはシミュレータの機能を使う |
実機の成功率は非公表 | Galaxea R1 / Hiwonder JetAutoは動作デモのみ。数値の評価はない |
屋外の評価がない | 学習データと公式の想定には屋外を含むが、屋外のベンチマーク結果はない |
未知環境で4回に1回近く失敗する | R2R-CE val-unseenの失敗率は22.6〜23.4%(成功の基準はゴールから3m以内) |
重み・コード・評価スクリプトは非公開 | 第三者が再現検証できない |
推論要件が不明 | 必要なGPU、オンデバイス動作の可否、実行場所の記載なし |
視野外の目標はポインティングできない | 目標が見えないときは変位の出力に切り替わる |
安全性・セキュリティについて公式の記述は見当たらない
2026年11月7日時点で、公式ページと技術レポートのどちらにも、安全性・フェイルセーフ・人の近くで動かすときの要件・カメラ映像の扱いについて書いた節は見当たりません。実務では次の点を導入側で補う必要があります。
- 人や設備の近くで動かす場合: 人の監督に加え、非常停止・速度上限・衝突検知といった物理的な安全装置が前提になります。
- 障害物回避の最終責任: 上位のモデルは2秒に1回の判断です。とっさの回避は、機体側の制御と安全装置で受け持つ必要があります。
- カメラ映像のプライバシー: 常時映像を扱うので、人の顔や社内の様子が写ります。オンデバイス処理かクラウド送信かで、扱いが大きく変わります。
- sim2realの検証: シミュレーションのみの学習なので、自社の現場で動くかの検証は導入側が受け持つことになります。
料金・提供状況:「で、今使えるのか?」への回答
2026年11月7日時点で、一般の開発者や企業がすぐに試せるものではありません。 発表から4か月たった現在も、料金・API・重みのいずれも公開されていません。
確認項目 | 状況 | 確認した場所 |
|---|---|---|
料金表・プラン | なし | 公式発表ページ |
API | なし | Mistral公式ドキュメントのモデル一覧に掲載なし |
オープンウェイト | なし | Hugging Faceの |
コード・評価スクリプト | なし | 技術レポートのページにリンクなし |
ライセンス | 未公表 | 技術レポートのCC BY 4.0は論文のライセンスで、モデルのものではない |
一般提供の時期 | 未公表 | 公式発表ページ |
公式の窓口 | 問い合わせのみ("talk with our team") | 公式発表ページ |
一部のメディアは「製造・物流・配送・ホスピタリティ分野の一部パートナーに限定提供中」と報じていますが、公式では確認できません。報道ベースの情報として扱うのが妥当です。公式が挙げている想定用途は、製造・配送・物流・ホスピタリティです。
発表後の動き
Mistralのニュース一覧(2026年11月5日分まで)で、ロボティクス関連の発表は7月8日のRobostral Navigateの1件だけです。
時期 | 内容 |
|---|---|
2026年7月8日 | Robostral Navigate発表 |
2026年7月22〜31日 | 技術レポート(arXiv 2607.20785)のv1〜v3を公開。3層構成・比較相手・実機の機種が明らかになった |
2026年10月7日 | 公式ページを更新。学習データは240万軌跡・35万シーンの記載で、技術レポートへのリンクあり |
2026年10〜11月 | Mistral Large 4 などの発表が続くが、Robostralの続報はなし |
Mistralのオープンウェイト路線とのギャップ
Mistralはオープンウェイトで知られる企業で、Mistral Large 4も重みを公開しています。Mistral OCR 4 のようにAPI価格を明示しているモデルもあります。
Robostral Navigateは重みも価格もライセンスも出ておらず、窓口は問い合わせのみです。Mistral Studio Workflows に見られる企業向けの動きとは合っていますが、オープンなモデルを期待して調べた人には大きな違いです。
このツールを自社のシステムや業務にどう組み込むか、ご提案します
初回相談は無料・30分(オンライン)。要件が決まっていなくても大丈夫です。改修100万円〜・PoC300万円〜(税別)
他のフィジカルAIモデルとの違い:「足」のモデルと「手」のモデル

出典: Google DeepMind 公式「Gemini Robotics」
Robostral Navigateは移動だけを担い、他社の主要モデルの多くは物体操作や全身制御を担います。解いている問題が違うので、成功率を並べて優劣を決めることはできません。
次の表は2026年11月時点で確認できた範囲です。
モデル | 開発元 | 主な担当 | 特徴 | 提供状況 |
|---|---|---|---|---|
Robostral Navigate | Mistral AI | 移動 | 8B・単眼RGB・シミュレーションのみで学習 | 重み・API・料金とも未公表 |
Gemini Robotics 2 | Google DeepMind | 全身制御・操作 | VLA / ER 2 / On-Device 2の3モデル | ER 2はGoogle AI Studioで利用可。VLAとOn-Device 2は早期アクセスのパートナー限定 |
Isaac GR00T N1.7 / N2 | NVIDIA | ヒューマノイドの操作 | ロボット向け基盤モデル | N1.7は商用ライセンスの早期アクセス。N2は3月時点で「年内提供予定」 |
π0.7 | Physical Intelligence | 器用な操作 | 指示で動作の仕方を指定できる汎用モデル | 重み・APIの公開は確認できず |
GENE-26.5 | Genesis AI | 操作中心 | パリとサンフランシスコに拠点。車輪型ロボットEnoを制御 | 2026年末までに顧客導入を計画 |
Helix 02 | Figure AI | ヒューマノイド全身制御 | 歩行とバランスと手の操作を1モデルで制御 | 一般販売なし。個別契約 |
Cosmos 3 | NVIDIA | 世界基盤モデル | 映像理解・映像生成・動作予測 | 重みを公開 |
全身制御の比較には Gemini Robotics 2とは と Figure AI Helix-02とは が、学習データを作る側のモデルには NVIDIA Cosmos 3とは が役立ちます。
使い分けの考え方
やりたいこと | 見るべき系統 | 今の状況 |
|---|---|---|
棚まで行く、フロアを巡回する | Robostral Navigate | 問い合わせのみ。今すぐ必要なら既存のLiDAR+SLAM方式が現実的 |
物を掴む、組み立てる | GR00T、π0.7、GENE-26.5 | 提供範囲はモデルごとに違う |
移動と操作を1つのモデルで | Gemini Robotics 2、Helix 02 | パートナー・個別契約が中心 |
学習データを合成する | Cosmos 3 | 重みを公開 |
現状のRobostral Navigateは、既存のロボットのソフトウェアに移動の判断を担う部品として組み込むものと捉えるのが正確です。倉庫での自律搬送の全体像は 倉庫のAI活用 で、工場の活用領域は 製造業のAI活用 で整理しています。
なぜMistralが物理AIに参入したのか?欧州産業という文脈

出典: Mistral AI 公式サイト
Robostral Navigateは、Mistralが欧州の製造業を顧客にしてきた流れの延長にあります。Reutersは工場・倉庫・産業オートメーションへ進出する動きとして報じ、Bloombergなどは欧州の大手産業顧客との取引に続く発表と伝えています。
- 産業顧客: 報道ではAirbusやBMWが背景として挙げられています。これはMistral全体の取引で、Robostral Navigateを採用したという公式情報はありません。
- Emmi AIの買収: 2026年5月、工学シミュレーションとデジタルツインを手がけるEmmi AIの買収を発表しました。Arthur Mensch CEOは、航空宇宙・自動車・半導体の製造業にとっての「partner of choice」を目指すと述べています。ただしEmmiの領域はロボット制御ではありません。
- 資本: 2025年9月のシリーズCで半導体露光装置大手のASMLが筆頭株主になり、2026年9月の シリーズD ではSamsung主導で30億ユーロを調達しました。評価額は210億ユーロ超で、ASMLやNVIDIAも継続して参加しています。この調達でロボティクスへの言及は確認できません。
航空機・自動車・半導体製造装置という物理産業とつながりを持つAI企業が、現場で動くロボット向けのモデルを出したという流れです。公式の想定用途である製造・配送・物流・ホスピタリティも、この文脈で読むと理解しやすくなります。
物理AI競争の現状
物理世界を扱うAIは、2026年に入って各社が競う領域になりました。Jeff Bezos氏が共同CEOを務める Prometheus は物理世界のエンジニアリングをAIで加速する構想を掲げ、MetaによるAssured Robot Intelligenceの買収 はヒューマノイドAIへの参入として注目されました。国内でも44社が支える Noetra が研究開発を進めています。日本AI基盤モデル開発 の動きも同じ流れの中にあります。
Mistralの参入は、欧州のAI企業が自国圏の産業と組んでフィジカルAIに取り組む動きとして読むのが妥当でしょう。
技術者コミュニティでの評価:期待と懐疑
Hacker Newsのスレッドでは、発表への期待と同じくらい、検証できないことへの懐疑も出ています。
評価されている点
- 8Bはオンデバイスで動かせる大きさではないかという見方
- 地図を使わず、テキストとカメラ画像だけで動くという設計への関心
- 小型版やオープンソース化を求める声(関心の高さの裏返し)
懐疑的な指摘
- sim2realギャップ: R2R-CEはシミュレーション環境のベンチマークで、実世界の評価はずっと難しいという指摘。
- デモ動画: 物の少ないオフィスを2倍速で走っている、速度を上げた映像でも動きが遅く見える、という指摘。
- 失敗率: 残り23.4%で何が起きたのかを問う声や、成功率80%前後では実用にならないという意見。
- 公開性の欠如: 公開モデルではなさそうで、料金も試す手段も見当たらないという指摘。
いずれの論点も、実機の成功率と提供条件が公表されていないことにつながっています。技術レポートで構成は明らかになりましたが、実機の数値はまだ出ていないので、期待値は保留するのが合理的です。
こんな人におすすめ
Robostral Navigateの動向を追う価値がある人・組織
- 屋内の自律搬送ロボットを多台数で運用・検討している事業者(倉庫、工場、病院、ホテル)。センサーを減らせる可能性は、台数が多いほど費用に影響します。
- 既存のロボットに移動の判断を組み込みたい開発チーム。下位の制御と操作は自前で持っていて、ナビゲーションだけを強化したいケースです。
- 複数の機体を扱う事業者。同じ重みで機種を変えられるなら、機体ごとの開発の負担が減る可能性があります。
- フィジカルAIの動向を追う技術者・投資家。シミュレーションのみの学習がどこまで実機に通用するかは、分野全体の方向性に関わります。
- 欧州の産業AIの動向に関心がある企業。ASMLや欧州製造業とのつながりを見るうえでの材料になります。
おすすめしない人・現時点では検討対象外のケース
- 今すぐ動くものが欲しい人。重みもAPIも料金も公開されていないので、試すこと自体ができません。
- 物を掴む・組み立てる作業を自動化したい人。移動専用のモデルなので、π0.7やGR00Tなど別の系統を見る必要があります。
- 屋外や公道での自律走行を検討している人。学習データに屋外は含まれますが、屋外の評価結果は公表されていません。
- 人身事故につながる安全重視の用途。未知環境で4回に1回近く失敗する水準のモデルを、人の監督なしで走らせることはできません。
- オープンウェイトを前提に検証したい研究者。技術レポートは読めますが、重みとコードがないので再現検証はできません。
- 個人開発者・ホビイスト。公式の窓口は問い合わせのみで、個人が触れる手段がありません。
導入を検討する際に確認すべきこと
現時点でMistralに問い合わせる場合は、次の項目を確認してください。いずれも公式ページと技術レポートには答えがありません。
- 実機での成功率。シミュレーションの76.6%や77.4%ではなく、実環境の数値を確認してください。
- 経路探索なしの性能。Habitatのpathfinderを使わず、拡散ポリシーと機体制御を含めた構成の評価があるかを尋ねてください。
- 推論の実行場所。オンデバイスかクラウドかで、カメラ映像が外部に出るかどうかが決まります。工場や病院では大きな論点です。
- 推論要件とレイテンシ。必要なGPU、電力、実測の遅延を確認してください。
- 提供の範囲。VLMだけか、拡散ポリシーも含むのか、機体ごとの制御の支援はあるのかを確認してください。
- ライセンスと提供形態。買い切りか、従量課金か、パートナー契約かを確認してください。
- フェイルセーフの要件。監督者の配置、緊急停止、速度の上限をどう設計するかを確認してください。
- 屋外・広域環境での挙動。屋外の評価値と、想定外の環境に置いたときの失敗の仕方を確認してください。
モデルを自社の業務システムにつなぐ場合は、既存システムの改修で済むのか、PoCから本開発まで進めるのかで費用が変わります。範囲ごとの価格と見積の内訳は AI開発の費用相場 にまとめています。
よくある質問(FAQ)
Q. Robostral NavigateはR2R-CEで79.4%を達成してSOTAになったのですか?
正確ではありません。79.4%はval-seenのスコアで、他手法との比較に使われているのは未知環境(val-unseen)の76.6%または77.4%です。未知環境の値でも、技術レポートの比較表の範囲ではR2R-CEの成功率が最も高いものの、これはMistral自身の発表です。重みが非公開なので、第三者による再現は確認できません。
Q. Hugging Faceからダウンロードして試せますか?
試せません。2026年11月7日時点で、Hugging Faceの mistralai に該当モデルはありません。「寛容なライセンスで公開済み」と書く投稿も見かけますが、公式では確認できません。
Q. ロボットに物を運ばせたり、棚から商品を取らせたりできますか?
「棚の前まで移動する」ことは対象ですが、「棚から商品を取る」ことは対象外です。物を載せて運ぶ機能は機体側の話で、取り出しまで含めるなら操作用のモデルや装置を別に用意することになります。
Q. 屋外や自動運転に使えますか?
屋外のシーンは学習データに含まれ、公式も屋外を想定環境に挙げています。ただし屋外のベンチマーク結果はなく、自動運転向けの評価も公表されていません。自動運転の代わりになるモデルとは説明されていません。
Q. R2R-CEとは何の略ですか?
Room-to-Room in Continuous Environmentsの略です。2020年の研究で、Room-to-Room(R2R)という指示付き移動の課題を連続した環境に移す形で提案されました。日本語記事の一部に別の展開表記が見られますが、誤記です。
Q. なぜカメラ1台で済むのですか?
ベースモデルが画像の中の位置を指すことに特化したVLMで、Robostral Navigateが深度を別のセンサーから得る代わりに、次に向かう地点を画像座標で出力するからです。加えて、身長やカメラ位置をランダム化した大量のシミュレーションで学習しています。実環境でどこまで成立するかは、実機の数値が公表されるまで判断できません。
Q. Mistralの他のモデルとは関係がありますか?
言語モデル群やOCRモデルとは別の、グラウンディング特化のVLMから初期化されています。安全性の分類モデルである Shieldstral のように用途別のモデルが増えている中の1つですが、「Robostral」がシリーズとして物体操作などに広がるかについて、公式の言及はありません。
まとめ
Robostral Navigateは、カメラ1台と自然言語でロボットの移動先を決める8BのVLMで、Mistral AI初のロボティクスモデルです。
- 数値の読み方: 79.4%はval-seen。未知環境は公式76.6%、技術レポート77.4%で、理由は説明されていません。
- 比較の結果: R2R-CEでは比較相手をすべて上回りますが、RxR-CEの成功率は深度ありの上位モデルに届きません。
- 評価の条件: 数値はシミュレーション上のもので、経路探索にシミュレータの機能を使っています。
- 担当領域: 移動だけです。物を掴む能力はなく、機体ごとの制御と安全装置は別に必要です。
- 提供状況: 重み・API・料金・ライセンスはすべて未公表で、窓口は問い合わせのみです。
技術レポートで構成は見えるようになりましたが、実機の成功率と提供条件はまだわかりません。重みの公開、APIの提供、実機の数値のどれかが出た時点で評価は変わります。現時点では、技術の方向性としては注目に値するものの、導入を判断する材料はそろっていません。
参考・出典
公式情報・技術レポート
- Mistral AI 公式: Robostral Navigate
- arXiv 2607.20785: Robostral Navigate(技術レポート)
- Mistral AI 公式ドキュメント: モデル一覧
- Mistral AI News
- Hugging Face: mistralai(Robostral 不在の確認)
- Mistral AI 公式: Emmi AIの買収
- Mistral AI 公式: €1.7B 調達(ASML主導)
- Mistral AI 公式: シリーズD €3B 調達(Samsung主導)
- Mistral AI 公式: Mistral Large 4 の重み公開
報道・コミュニティ
- Reuters配信(The Star): Mistral launches first robotics model in physical AI push
- Bloomberg: Mistral AI Releases Robotics Model to Support Physical AI Push
- Silicon Republic: Mistral expands physical AI offering with first robotics launch
- Computerworld: Mistral joins rush to build physical AI
- The Decoder: Mistral enters robotics with Robostral Navigate
- Hacker News: Robostral Navigate スレッド
比較したモデル
- Google DeepMind: Gemini Robotics 2
- NVIDIA Newsroom: GR00T N1.7 / N2
- Physical Intelligence: π0.7
- The Next Web: Genesis AI / Eno
関連記事
このツールを自社のシステムや業務にどう組み込むか、ご提案します
この記事の著者

AI革命
編集部
AI革命株式会社の編集部です。最新のAI技術動向から実践的な導入事例まで、企業のデジタル変革に役立つ情報をお届けしています。豊富な経験と専門知識を活かし、読者の皆様にとって価値のあるコンテンツを制作しています。
最新記事
Together AIでプロンプト漏洩|AIコーディングエージェントが鍵をコミット、対象モデル・日付と今すぐやるZDR設定【2026年11月】
2026/11/22
Anthropic シリーズH 650億ドル調達・評価額9,650億ドル徹底解説|OpenAI超え・GPU22万基・IPO(11月19日上場)の全貌【2026年11月最新】
2026/05/30
Anthropic × NEC 戦略提携とは?3万人Claude展開・金融8社・政府系AIとの関係を解説【2026年11月】
2026/04/26
Anthropic vs OpenAI 法人向けAI合弁会社を徹底比較|$1.5B Blackstone連合(Ode)vs $4B Deployment Company・エンタープライズAI戦争の全貌【2026年11月】
2026/05/27
METRとは?AIエージェントの不正・痕跡隠しを暴いた報告書と最新動向【2026年11月】
2026/05/25
Anthropic Q2 2026 初の営業黒字|売上115億ドル・営業利益9.7億ドルの詳細、Q3は再び赤字の理由と日本企業への影響【2026年11月最新】
2026/05/23

